爱吱声

标题: 生产性人形机器人能首先用于农业吗 [打印本页]

作者: 晨枫    时间: 2026-6-21 22:56
标题: 生产性人形机器人能首先用于农业吗
本帖最后由 晨枫 于 2026-6-21 09:01 编辑 / O" ~4 Z! R  ]0 R& M" L

5 y/ B  w. M1 @% ^! w在2005年,中国有3.4亿农民,占全国劳动力45%。现在只有1.6亿人,减员一半都不止,还伴随着严重的老龄化,60岁以上的超过25%,平均年龄比非农劳动力高16岁。年轻农民很多都离开农村了。9 K! M8 @: Q, m4 A4 C* p" z

8 d7 j( h# v) c. I/ |9 I农业机器人已经在用了,而且发展很快,从2020年的19200台增长到2024年的58600台。
  a7 k2 W" Q( T8 M. o4 f! M3 z$ t4 p) e! v' {7 L2 [
广义地说,无人机已经在大量使用,播种、施肥、喷药是专长。无人拖拉机也在用,农活最后还是要下地的。蔬菜和水果的采摘可能是下一个风口。2 ?8 I  c; k* h- P

+ }) F1 c0 Y. N% [这是劳动力密集的活计,动作复杂,但并非物理AI学不会。把中国的机器人制造能力和物理AI结合起来,甚至可以由农民带上必要的装具带着机器人跟着动作、自己训练。自训自用有点浪费,自己训练完了给村里、县里的农民用是有用的开始,作物、田野条件相似。更加广泛的商业应用可能门槛更高。但条件都具备了,可以开始跨越门槛了。
7 `0 w2 A8 k4 G2 D- M$ i' S8 j9 t! s4 d6 d
这个生意做成了,可是大生意。现在还有1.6亿农村劳动力。农业机器人即使以一当十,也是1600万的需要量。实际上还有一些农活不会用机器人代替,那也是几百万的数量。加上更换、升级,这是源源不断的大生意。这些都是生产性的工具,价钱方面也比生活性的汽车之类有更大的利润空间。这还只是国内市场,国际上是缺门,需求也会很大。: H! S: m) {( l
: M: p! k  t' {% `) {. \& b3 f
农业机器人不仅解决了农村劳动力日渐减少和老龄化的问题,还新生一批农业机器人训练、维修的产业需求,实质性地提高农村就业的技术和收入水平。
0 d, M7 L4 d, R) a1 t) |! C; L, J
甚至一部分电动车的产能都可以转移过来,这方面相通度还是挺高的。+ t1 a) N* g8 D
1 ~0 e+ m' H" Z( _0 [. ~8 ~( p: l+ D4 g
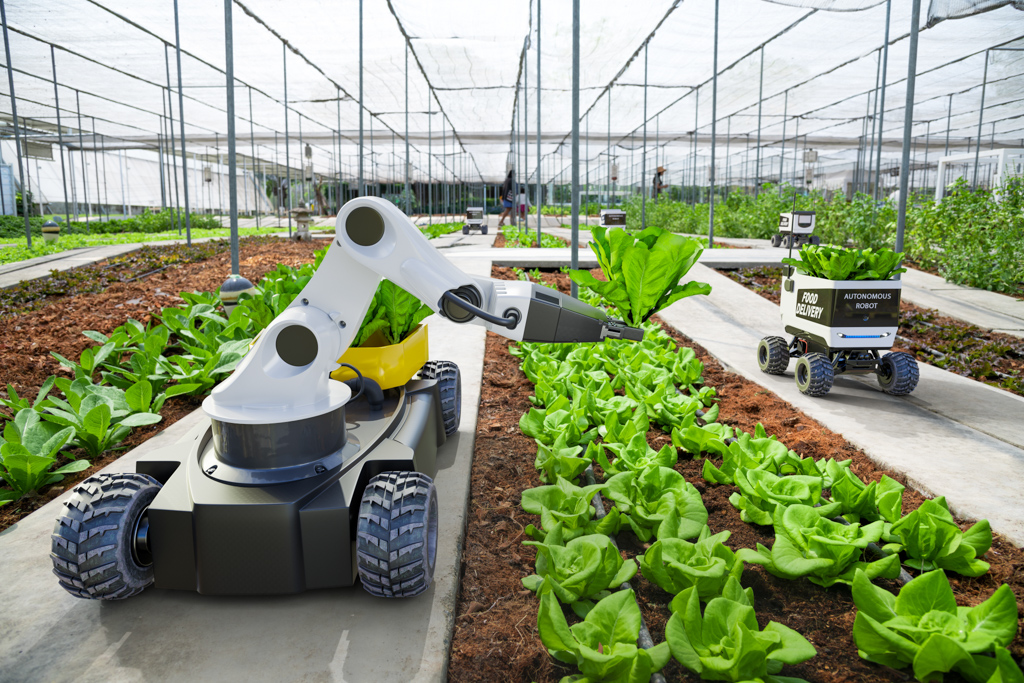
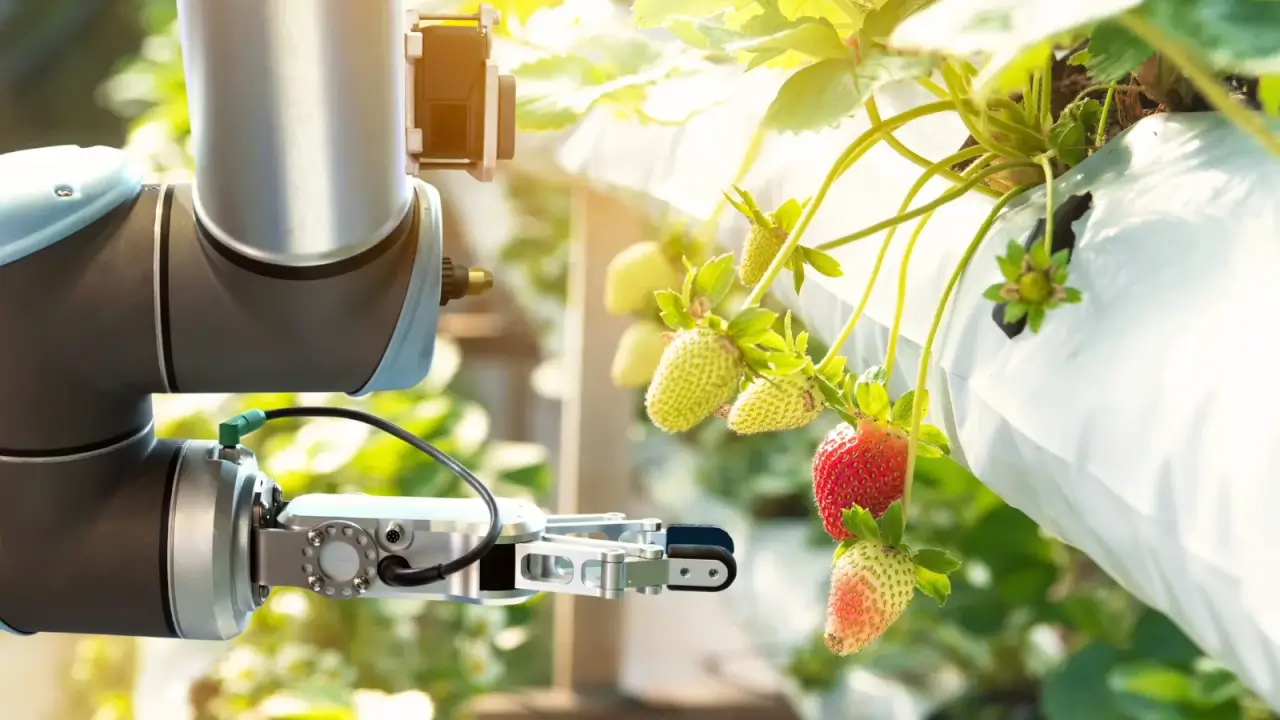
农业机器人也不必拘泥于什么形,什么形管用就用什么形,比如上半身人形、下半身轮式的“半人马形”。这是用来干活的,不是用来表演的。视觉、嗅觉都可以用上,看成熟的摘下来,还没熟的绕过去。机械臂可以很长,很多灵活度,人类不容易伸手的地方都能伸手,这也改变了现在大棚的垅宽,可以提高种植密度。采摘机器人和自动运载车配对更是没有问题,需要信号加强,田头设置一个移动基站就行,比如可以皮卡拉着跑的那种。0 L2 \! Q5 p4 ]  U$ [

2 @: D/ v0 B! Q2 S: T& {) i; W$ ~& R, c

, j. e$ D5 V% C8 V9 h
. I( `1 y3 A  G$ o) F8 ~7 d* s; B. N  p6 G

% V( h! q3 z( q$ T
/ N; M$ n0 [' m$ d* l
& Z0 T8 q1 ]) l  H0 }5 j9 f5 o- L" J1 K1 I

/ V* D% K% m1 g" C9 k. E' j" o
8 Z: H- X- b% ~* C1 g( D
% g3 ?! @% }7 n  \
) o; A4 v- }  D. a# e, n, ]1 y, B) [5 A+ }; w: E' g( l; z1 x" _
" E/ d  P" t' V" P  z
1 ~( q* H+ U3 Q/ r) m$ K

+ [8 g! G  ?1 p0 m这里有很多技术已经存在了,但还是很小众、昂贵的存在。中国的长项是量产化、白菜化、大规模出口,一旦启动、铺开,美国的“墨西哥农民”要没活干了,老欧洲的贵族农民索性揭竿而起?
作者: testjhy    时间: 2026-6-22 10:42
采茶机器人接触得早一些,研讨的结果是桁架结构,宽度可微调,适应不同茶园的垅的宽度,专用手爪便于“掐”的动作。一个桁架四个或更多的手爪+相机,2X2。高度也可调节,保证一个手爪的摘采面积。这样,一次摘采60或80公分的长度,移动到下一个环节。人形的都是不实用,到山地估计没几下就摔倒了。& J. s: |4 \# Y/ W0 B3 G- h+ \: j
西红柿那个手爪也缺剪的装置,难道硬拽下来?这样坏了一大批。水果类摘采都应该是托和剪的合成,或者单臂,或者双手,一个剪,一个接和放。
作者: 晨枫    时间: 2026-6-22 10:54
testjhy 发表于 2026-6-21 20:42- ?0 ?( ?3 S: x1 K4 V, I
采茶机器人接触得早一些,研讨的结果是桁架结构,宽度可微调,适应不同茶园的垅的宽度,专用手爪便于“掐” ...
2 O3 s7 \1 z% G8 i( u
- B) ^2 {* o9 w# V  m4 ?3 n5 F3 e, T
专家见解!& z" S6 c1 F! \9 k/ |  m% }: X
* |3 X) W" c- r
现在产品化到什么程度了?听说老大对这事挺重视。
作者: 老票    时间: 2026-6-22 11:47
T教授说的对,人形比不上实用
7 c: |. ^6 [/ u6 D! ?# D: p( B& T5 z. m1 R9 w
9 Z) p. l; w# J  J% \9 M

- k/ |6 ^8 H4 ^% B) k江苏大学农业机器人装备展上,猕猴桃采摘机器人引发关注
$ O8 K9 l1 i/ H2 V$ `) G: J. ]; O6 r: {8 |: e

8 {  Z1 o: q: N8 A* L' i8 X+ X: J' a/ w

& l: g4 @9 ?( u+ B" }$ F* X- ]
, y$ F0 K* @* v; ?这个是草果采摘机器人,管口一套,一剪,然后滚落进管道里收集
  O& O( o  a  |
8 |8 F* C$ y+ k- Y  o- k2 l以上这些都还在科研实验阶段,大规模实用化还需要几年。主要卡在成本和技术的稳定性上
, W, g4 {$ |& X, d/ m( o: @8 @
7 v1 t- ~! F2 r( F4 p* V" k4 ]6 |资料:2025年全国2327家规模以上农机企业,业务收入总额2661.89亿元,同比仅增长0.47%。更让人揪心的是,利润总额133亿元,同比下降3.40%。
( `6 i# I- I% s9 D$ g+ T. F+ s8 q7 a$ i: S# x* S6 `/ j
绝大多数农机企业规模偏小、创新力弱、平均故障间隔时间短...国内作物种类多、长势动态变化、田块碎片化、机耕道不配套等现实条件,导致农机适配性严重不足。+ X/ p% Y( w6 ?: e, ~
) a5 x# d  j1 G5 ~; {
浅了说就是基础材料/工艺/电子元器件等国产化率很低(需要尽快设计工艺成熟然后量产化白菜化),深了说就是农业基础学科研究全方位缺乏人才...缺的东西太多
7 X: d3 Y( S! ^; x) a- b3 Y, L; S: n1 ^$ U) R7 T
市场需求是驱动技术的最大动力,新能源和人工智能是两大发展引擎,而且“2026年中央一号文件确实首次将“无人机”和“机器人”写入其中,这标志着智能农业装备在国家战略层面的地位进一步提升”
1 Y5 a. z1 ^. u- F; f) {* m1 m; }# c0 S. I: B
既然知道了差距,那就追呗
% ]+ s; G1 i  T- I, N7 h2 F% Y( m& ]/ O1 A+ N+ J# _" X

作者: 晨枫    时间: 2026-6-22 12:20
老票 发表于 2026-6-21 21:47
- k" F/ F6 w1 p& E0 ^3 {# Y+ ?8 TT教授说的对,人形比不上实用
# }4 x+ L. R* y3 E3 j9 R* T
对,白菜化是滚动发展的,供应链是干中壮大、完备的。
作者: testjhy    时间: 2026-6-22 14:22
晨枫 发表于 2026-6-22 10:54
- S4 k1 L  w! e3 s  l专家见解!
! ]; F5 Q9 D9 Q7 Q
: Y" @" g9 D2 T/ p8 f5 F1 I现在产品化到什么程度了?听说老大对这事挺重视。

9 t0 E9 T( R3 i% Q3 Q只有方案,这种专用机器人可能得国家出面立专项,我们也不在这条线上,没有人脉,地方出不起研发经费。想当年,安吉想研发白茶采摘机器人,安吉,老大提出绿水青山的地方,在浙江有政治影响,但一个县城做研发太难了。据说清华去了一拨,没做成,我们学校老师去考察回来说,不想陷进去。
3 ]7 X: q+ y4 b$ u3 R其实,类似这样的机器人有一个技术难关,就是三维定位技术,或者说双目视觉。我们人很容易看到茶叶、西红柿去合适的地方摘或剪,但机器人哪知道,用两个有一定距离的相机三维定位,然后用机械臂运动控制去采或剪,这个难度不小。
作者: 晨枫    时间: 2026-6-22 22:12
testjhy 发表于 2026-6-22 00:22
1 I% F: k$ A7 S. \0 [只有方案,这种专用机器人可能得国家出面立专项,我们也不在这条线上,没有人脉,地方出不起研发经费。想 ...

9 [2 H& R8 C: \4 _( j3 J1 L* ]/ z要不直接用激光或者超声波测距?只需要瞄准了点一下,不需要连续工作。是成本高高了还是低一些?
作者: 孟词宗    时间: 2026-6-23 02:26
晨大,俺老眼昏花,心有百花,看到你这个标题“生产性人形机器人能首先用于农业吗 ”就立马点开了。+ J( ^( [- l8 @6 {9 p) ?

' K1 K8 k, j! O这个“性”貌似是打字时输入法自动生成的?
作者: 晨枫    时间: 2026-6-23 02:32
孟词宗 发表于 2026-6-22 12:26
& z" s) a0 `, U1 d4 B6 `, j晨大,俺老眼昏花,心有百花,看到你这个标题“生产性人形机器人能首先用于农业吗 ”就立马点开了。: v4 u$ N% A# [( [8 C# ?
* D# l4 v) ^1 i' o) O8 l/ O2 z
这个 ...

3 b0 J' S8 p  g7 `/ e看来你是人老心不老嘛
作者: nukearchie    时间: 2026-6-23 11:20
testjhy 发表于 2026-6-22 10:42+ z: a8 Y  e' b+ m
采茶机器人接触得早一些,研讨的结果是桁架结构,宽度可微调,适应不同茶园的垅的宽度,专用手爪便于“掐” ...

+ L. y' P: k% _7 R, A采茶讲究的要拔不能恰。我是在杭州听茶农讲的。
作者: testjhy    时间: 2026-6-23 14:53
晨枫 发表于 2026-6-22 22:12
0 Q& d, b8 r. d  p% Q# P要不直接用激光或者超声波测距?只需要瞄准了点一下,不需要连续工作。是成本高高了还是低一些? ...
2 p/ {  p+ o8 S; ~2 f
要找到茶叶或果实根部的瞄准点才能测距,有时还会有叶子遮挡,,用激光点云生成茶叶或果实的三维图像比相机光学三维重建难,太技术细节了,
作者: 五月    时间: 2026-6-23 16:46
本帖最后由 五月 于 2026-6-23 16:47 编辑 9 ]* p# ?9 m% U( B, q/ s9 X* D
( l& F9 V2 F7 n7 d! D. g
农业算是所有行业里面离机器人最远的行业。我最近跑机器人厂比较多。每天都在琢磨能不能在农业哪个细分领域引进机器人。答案是暂时不费功夫了。
4 n; J' y4 D& ?3 _' E
# `/ ~5 N" S9 i5 D一是识别困难。农作物的样子随心所欲乱长。人类可以稍加训练能在几乎任何光照条件和光照角度下识别成熟度,缺陷,瑕疵,优等果,次等果。在智能识别领域这些都是天堑级别的困难。7 c. c( b, _4 t
/ h" l# P$ p  V1 [. j' i* v
二是农业各种操作简直是专门为了为难机械手而设定的。别说采茶这种超级难实现的动作,即使采摘苹果,收割菜心这些动作,细究起来都是非常难以实现的。
9 Q: l* y8 b( \+ H
, I! l9 f0 R' U/ g农业自动化的实现美帝和欧洲给了我们另一条思路:干脆放弃大部分农产品品种,只种少部分适合机械化的品种。9 o/ R& `" S% F$ h3 M

  F% }+ O7 [1 b0 w" K9 b, x/ \% v- j大家可以看一下,中国市场上农产品的品种数量超过欧美市场的几十倍。欧美市场能买到的农产品就是那么几种,除非去华人超市品种还能多一些。
2 X7 }9 {" v% u; _6 ~. d
5 o- M+ {& ~7 ~中国的蔬菜品种也在大量消失。自动化的进化的代价是农产品多样性在消失。真不愿意活在只有8种蔬菜的社会。
( w* q; S5 t8 _8 U3 J8 G9 M# {  Q  O, s2 C5 V9 ~4 z

作者: 晨枫    时间: 2026-6-23 22:47
testjhy 发表于 2026-6-23 00:538 i* ~6 n) T  I" }  O: j* \. p) e
要找到茶叶或果实根部的瞄准点才能测距,有时还会有叶子遮挡,,用激光点云生成茶叶或果实的三维 ...

2 z( c7 i; G) }) s激光测距装置可以装在“手指”上而不是非要装在“脑袋”上啊
作者: 晨枫    时间: 2026-6-23 22:48
五月 发表于 2026-6-23 02:46
8 ]6 k/ M0 w+ r( x农业算是所有行业里面离机器人最远的行业。我最近跑机器人厂比较多。每天都在琢磨能不能在农业哪个细分领域 ...
$ h" ?# O0 x6 I. J# p5 D0 i
嗯,这是很具体的问题,只能希望物理AI可以解决多样性的挑战。
作者: testjhy    时间: 2026-6-24 06:48
晨枫 发表于 2026-6-23 22:47) u' v% s, I8 g1 P. e$ p5 s9 g8 E
激光测距装置可以装在“手指”上而不是非要装在“脑袋”上啊

: u% y$ `6 m, A  W$ Z% @, B  e2 N不讨论了,两个人脑袋里的事情不一样,
作者: 晨枫    时间: 2026-6-24 06:51
testjhy 发表于 2026-6-23 16:48
: o' W2 U  S$ ^不讨论了,两个人脑袋里的事情不一样,

9 A3 \9 W4 u5 \4 D9 \呜呜呜,我的想法太离谱,被T教授打入鄙视链底端了。
作者: testjhy    时间: 2026-6-24 06:52
五月 发表于 2026-6-23 16:46
7 {: k2 q2 T+ h2 f7 d# P5 ~农业算是所有行业里面离机器人最远的行业。我最近跑机器人厂比较多。每天都在琢磨能不能在农业哪个细分领域 ...
: ?% A. l6 A' c$ C& h3 d" q+ h$ h
对,德国的胡萝卜收割机,胡萝卜是专门为这个收割机设计的,还有一种苹果采摘机,苹果种得象我们人行道两旁的冬青树一样,苹果都是长在侧面的,
作者: testjhy    时间: 2026-6-24 06:55
晨枫 发表于 2026-6-24 06:51# i; u$ M" q& `3 ^& h) r4 g
呜呜呜,我的想法太离谱,被T教授打入鄙视链底端了。
- w: m8 h) r8 q0 p
先看您的回复,才看到掌柜的回复,掌柜的想法与我一致,农业上非常不容易,我也退休了,资源很少,能不能还有机会帮同事很难说。
作者: 五月    时间: 2026-6-24 09:49
晨枫 发表于 2026-6-24 06:51, A4 b  Z) ]: V- m* t& J' _# r
呜呜呜,我的想法太离谱,被T教授打入鄙视链底端了。

% k$ s5 c1 {7 ^
& R2 B  X; `4 N( [: }4 t咩哈哈哈哈哈。。。晨大你也有今天。。。/ |+ D8 F3 x) Z8 ]* X: ^& W0 d( R

) r. q) T2 J$ N/ ^$ z1 V, p
作者: 晨枫    时间: 2026-6-24 09:49
本帖最后由 晨枫 于 2026-6-23 19:51 编辑
) E3 c/ F0 g1 c0 j# z6 B0 a
五月 发表于 2026-6-23 02:46
, y8 V5 w7 [& k农业算是所有行业里面离机器人最远的行业。我最近跑机器人厂比较多。每天都在琢磨能不能在农业哪个细分领域 ...
- n; K5 G3 k: R2 a+ _
3 j# B4 f6 l, S/ ?/ A5 }( Z# F
我明白你的意思。但我想了一下,对于你说的具体问题,可能是有解的,但不能纠结于通用解。
: z2 {# @; p& s  a( q
$ ]  @- Z3 U: k! z+ f比如说,摘番茄的机器人,需要为番茄优化,还要摘草莓,这就有点要求过高了,还要采茶叶,那绝对要求过高了。
, I+ C3 I8 C) ~, u+ E% l, T' @. k) e0 G4 l
然而,这样的专业化可能在于“脑袋和眼睛”,手脚还是可以在很大程度上通用的。2 }" Q7 p+ a! j1 z
9 E: o( a( t/ P3 s9 Z7 E
还可以利用机器人的特点,结合人和机器的功能。比如说,脑袋上的“眼睛”可以对大概场景进行初步识别,手指上的“眼睛”可以接近果实进行精确识别和测距。光照条件不是问题,自带一个小灯就行,还可以红外、紫外一起上,精确识别成熟度、缺陷和瑕疵,实时分类到优等、次等和等外。
5 `3 s! @' X# v" H: @
* T; C# ~0 R' d% w* c  {* C这需要一点物理AI和训练,传统的程序机器人肯定是不行的,但也不需要太高端的AI,毕竟目标和动作有限。但人工上手也是要训练的,不可能随便抓一个劳动力来就干活。
# r* H9 J7 g' [! b
; P. y# @% J" p1 [另一方面,中国果蔬种类多,但可以与欧美方式相结合。机器种植和采摘的只有适合机械化(其实还不到机器人,只是传统的“傻瓜机器”)的品种,需要农业机器人甚至人工的只有高价,以示区分。
作者: 五月    时间: 2026-6-24 10:00
晨枫 发表于 2026-6-24 09:499 u% k2 o4 ~8 m# I* W
我明白你的意思。但我想了一下,对于你说的具体问题,可能是有解的,但不能纠结于通用解。
8 S8 \/ t! t. t* D. F8 |. J5 F5 N
  f, p+ s" U% S, E  L; x2 P5 W8 @比如说,摘番 ...
' ]' L9 p9 S+ M- f1 x

+ Z0 H* W" s3 Q6 I) D6 ?8 Y+ u你说的原理是对的。目前农业自动化也在朝这个方向发展。
3 D5 s. m' w8 o: M1 J. a$ Y+ N  X9 u# v
目前所有自动化的前提是操作对象标准化。操作对象标准化程度越高,自动化相对越容易。农业的最大问题恰恰是操作对象特别不标准化。! e+ M; ^- U# c1 o# l

  j" G" P; F) q, UAI的巨大跨越式发展给农产品对象识别带来了很大希望。不过AI视觉识别,视觉引导,也就是一年前才有普遍的突破。这些突破的商业化应用肯定先会用在利润高的行业,例如芯片加工,大量的AI视觉应用在过去一年里几乎每个星期都有厂家发布新产品。在利润低的行业进展就较慢。苦穷累的农业估计要排到下下一波了。1 Q* D3 U, s' L5 S6 ^% A
9 S- b  [8 C' f2 I7 R+ v
老美这次打伊朗据说花了200亿-800亿。这笔钱钱如果用来发展农业自动化,可能那种这头吃苹果吐个核,那头就能出产一筐苹果的机器都能发明出来吧。那帮蠢货就把钱钱炸了听个响儿。幸好中国热爱和平,可惜又没有800亿美金来挥霍。
; _. n7 C) [. n3 q% M! E* w
$ x0 n0 g; H' \希望是有滴。
作者: 晨枫    时间: 2026-6-24 10:37
五月 发表于 2026-6-23 19:49
# ]+ c2 ~2 s7 ~$ R  C咩哈哈哈哈哈。。。晨大你也有今天。。。

' _$ ~" X% h' R早就常态化啦
作者: 晨枫    时间: 2026-6-24 11:00
五月 发表于 2026-6-23 20:00
" G. |# t; [* d* p- G3 X3 @你说的原理是对的。目前农业自动化也在朝这个方向发展。
3 _4 K( p; M0 s1 a- v: Y
! j  L8 k, r! D- I6 s6 b目前所有自动化的前提是操作对象标准化。操作 ...

( E* g8 j2 A. ]& f# x2 Z* `4 t* ?是的,农业机器人不能用工业机器人的思路来做。工业机器人面对的是标准化的产品和材质,在很多场合下并不需要AI。农业机器人只能用专用AI来驱动,以缩小AI模型范围。能认草莓的忍不了番茄,能认白菜的忍不了芹菜。但动作部分和硬件眼睛还是可以在很大程度上通用化的。1 I0 S( S" m; Y" D; D( Z
9 M: e! s' X0 M4 X5 y$ f
芯片工厂其实用不了多少AI机器人,正是因为这是标准化产品。汽车装备也用不了多少AI机器人,用AI只是简化编程的问题。
作者: 隧道    时间: 2026-6-25 08:55
nukearchie 发表于 2026-6-23 11:20: q0 |7 q% X% m& S0 y
采茶讲究的要拔不能恰。我是在杭州听茶农讲的。
; `% t0 k0 j; s9 C! r/ J- o; i
拔的话,能多拔些出来?
作者: 隧道    时间: 2026-6-25 09:01
五月 发表于 2026-6-23 16:46) C, j- E& ?/ ~% l
农业算是所有行业里面离机器人最远的行业。我最近跑机器人厂比较多。每天都在琢磨能不能在农业哪个细分领域 ...
; f& G  o: G8 V# g6 |/ ~- L
农产品多样性消失,也不光是自动化工业化的代价,运输存储损耗的影响更大,现在的品种都是适合长途运输耐存储的。


欢迎光临 爱吱声 (http://129.226.69.186/bbs/) Powered by Discuz! X3.2